
www.konstruktion-industrie.com
09
'26
Written on Modified on
Einsatz von Physischer KI für kritische Energieinfrastruktur
NEURA Robotics, E.ON und enviaM schließen Partnerschaft zur Entwicklung kognitiver Robotik-Fähigkeiten für Inspektion und Wartung von Stromnetzanlagen.
neura-robotics.com
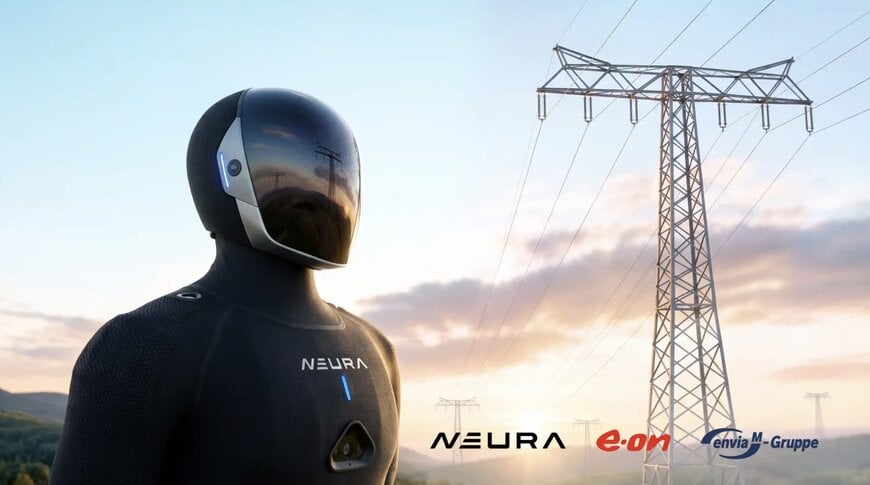
NEURA Robotics, E.ON und enviaM haben eine strategische Entwicklungspartnerschaft geschlossen, um Physische Künstliche Intelligenz (Physical AI) für Hochspannungs-Energieinfrastrukturen zu entwickeln und einzusetzen. Die Initiative integriert die offene Plattformarchitektur von NEURA in die betrieblichen Abläufe der Energieversorger und zielt auf automatisierte Standortsicherheit, Anlageninspektion sowie gefahrvolle Wartungsarbeiten in Umspannwerken von Verteilnetzen ab.
Betriebliche Schwachstellen und gefährliche Arbeitsabläufe in Netzanlagen
Elektrische Umspannwerke und Verteilungsanlagen erfordern eine kontinuierliche Zustandsüberwachung, mechanische Inspektionen sowie unmittelbare Wartungseinsätze. Das Arbeiten in unmittelbarer Nähe zu unter Spannung stehenden Hochspannungsschaltanlagen, Sammelschienen und druckbeaufschlagten Transformatoren setzt Servicetechniker jedoch erheblichen Risiken durch Stromschläge, Störlichtbögen und Umgebungsgefahren aus. Darüber hinaus weisen Bestandsanlagen auf den Menschen ausgerichtete Grundrisse auf – darunter steile Zugangstreppen, manuelle Türen, enge Durchgänge und erhöht angebrachte Steuerschränke –, die den Einsatz herkömmlicher rad- oder kettengetriebener Bodenroboter verhindern. Der Einsatz kognitiver, humanoider Roboterplattformen überwindet diese Zugangs- und Sicherheitsbarrieren direkt innerhalb bestehender Anlagenlayouts, ohne dass bauliche Anpassungen am Standort erforderlich sind.
Architektur der Physischen KI und Modelle zum Kompetenzerwerb
Das technische Framework nutzt das offene Software-Ökosystem Neuraverse von NEURA in Verbindung mit Neuron AI, einem multimodalen Basismodell, das für verkörperte physische Intelligenz (Embodied AI) entwickelt wurde. Die Architektur führt 3D-Vision, taktiles Feedback, akustische Überwachung, interne propriozeptive Roboterzustände sowie natürliche Sprachschnittstellen in einem zentralen operativen Gedächtnis zusammen. Durch die Verarbeitung multisensorischer Eingangsdaten erfassen die Inspektionsroboter akustische Frequenzanomalien bei brummenden Transformatoren sowie den mechanisch-taktilen Widerstand von Schaltern. So lassen sich drohende Komponentenausfälle ergänzend zu optischen Auswertungen frühzeitig erkennen.
Die Entwicklung der Roboterfähigkeiten erfolgt über eine dreiteilige Trainingsmethodik im NEURA Gym:
- Menschliche Teleoperation und Motion-Capture erfassen domänenspezifische Arbeitsabläufe von Servicetechnikern über mit Sensoren ausgestattete Anzüge.
- Die direkte Ausführung in der realen Welt protokolliert physische Kontaktdynamiken, Bewegungsprofile und Prozessergebnisse.
- Physikbasierte synthetische Simulationen erweitern die Trainingsdatensätze und simulieren wechselnde Wetter- und Lichtverhältnisse sowie strukturelle Anomalien vor der Validierung auf dem realen Roboter.
Validierungsinfrastruktur und Pilotierung im Netzbetrieb
Die Entwicklung der Fähigkeiten findet im „TUM RoboGym powered by NEURA“ statt, einer 2.300 Quadratmeter großen Einrichtung auf dem LabCampus am Flughafen München. In dieser kontrollierten Umgebung konzipieren und validieren interdisziplinäre Ingenieurteams von E.ON, dem regionalen Energieversorger enviaM und NEURA automatisierte Aufgabenabläufe.
Nach ersten Labor- und Simulationstests wechselt die Praxisqualifizierung für Pilotversuche unter realen Bedingungen zur MITNETZ STROM, der Verteilnetzbetreiber-Tochter von enviaM. Primäre betriebliche Anwendungsfälle umfassen autonome Standortpatrouillen, visuelle und thermische Transformatorinspektionen, die Überwachung des Umspannwerksgeländes sowie Manipulationsaufgaben, die von zweibeinigen humanoiden Plattformen wie dem 4NE1 von NEURA ausgeführt werden. Die Neuraverse-Plattform übernimmt dabei das Lebenszyklus-Management der Roboterflotte. Dadurch können getestete Verfahren als standardisierte, containerisierte Anwendungsskills über verschiedene Umspannwerke hinweg ausgerollt werden, während E.ON und enviaM die volle Datenhoheit behalten.
Resilienz der Infrastruktur und Schutz der Belegschaft
Der Einsatz Physischer KI in bestehenden Verteilnetzen verringert die Exposition von Menschen gegenüber Hochspannungsgefahren, verhindert Wartungsrückstände bei widrigen Betriebsbedingungen und senkt den manuellen Inspektionsaufwand. Die Kombination aus multimodalen Basismodellen und flexibler humanoider Fortbewegung eröffnet einen skalierbaren Pfad zur Absicherung kritischer Energieinfrastruktur, zur Optimierung der Anlagenzuverlässigkeit und zur Automatisierung komplexer physischer Arbeitsabläufe in dezentralen Stromverteilungsnetzen.
Redigiert von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
Die Entwicklung der Fähigkeiten findet im „TUM RoboGym powered by NEURA“ statt, einer 2.300 Quadratmeter großen Einrichtung auf dem LabCampus am Flughafen München. In dieser kontrollierten Umgebung konzipieren und validieren interdisziplinäre Ingenieurteams von E.ON, dem regionalen Energieversorger enviaM und NEURA automatisierte Aufgabenabläufe.
Nach ersten Labor- und Simulationstests wechselt die Praxisqualifizierung für Pilotversuche unter realen Bedingungen zur MITNETZ STROM, der Verteilnetzbetreiber-Tochter von enviaM. Primäre betriebliche Anwendungsfälle umfassen autonome Standortpatrouillen, visuelle und thermische Transformatorinspektionen, die Überwachung des Umspannwerksgeländes sowie Manipulationsaufgaben, die von zweibeinigen humanoiden Plattformen wie dem 4NE1 von NEURA ausgeführt werden. Die Neuraverse-Plattform übernimmt dabei das Lebenszyklus-Management der Roboterflotte. Dadurch können getestete Verfahren als standardisierte, containerisierte Anwendungsskills über verschiedene Umspannwerke hinweg ausgerollt werden, während E.ON und enviaM die volle Datenhoheit behalten.
Resilienz der Infrastruktur und Schutz der Belegschaft
Der Einsatz Physischer KI in bestehenden Verteilnetzen verringert die Exposition von Menschen gegenüber Hochspannungsgefahren, verhindert Wartungsrückstände bei widrigen Betriebsbedingungen und senkt den manuellen Inspektionsaufwand. Die Kombination aus multimodalen Basismodellen und flexibler humanoider Fortbewegung eröffnet einen skalierbaren Pfad zur Absicherung kritischer Energieinfrastruktur, zur Optimierung der Anlagenzuverlässigkeit und zur Automatisierung komplexer physischer Arbeitsabläufe in dezentralen Stromverteilungsnetzen.
Redigiert von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
Fordern Sie weitere Informationen an…
