www.konstruktion-industrie.com
18
'26
Written on Modified on
Integration autonomer mobiler Robotik für europäische Logistikanlagen
Geekplus richtete eine technische Testumgebung ein, um integrierte Systeme der industriellen Automatisierung für Logistikdienstleister wie GXO, DSV und LPP Logistics zu demonstrieren.
www.geekplus.com
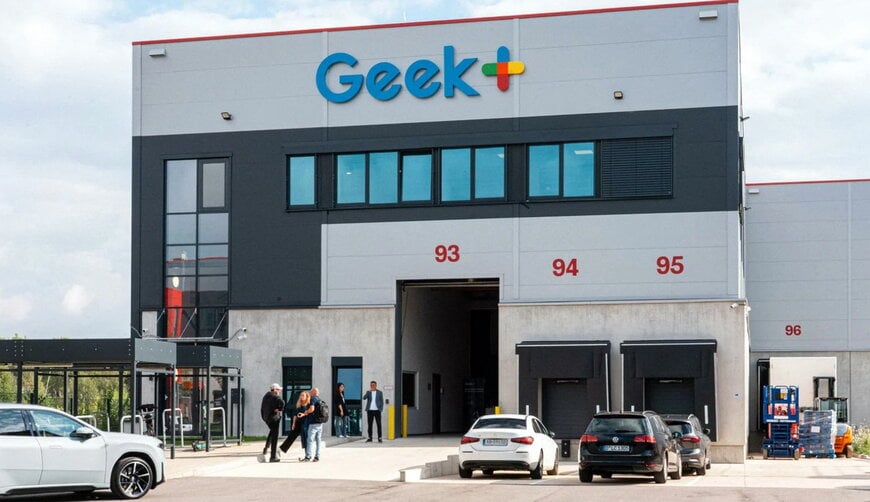
Geekplus eröffnete das europäische Innovationslabor in Düsseldorf, um Logistikunternehmen eine betriebliche Testumgebung für die Evaluierung autonomer mobiler Robotik und Lagerautomatisierungsplattformen bereitzustellen. Der Standort richtet sich an industrielle Fulfillment-Zentren, die Kontraktlogistik sowie den Textileinzelhandel, die hochdichte Lagersysteme und Ware-zur-Person-Abläufe erfordern.
Industrielle Herausforderungen und gemeinsame Validierung
Moderne Lagerbetriebe stehen vor komplexen Integrationsanforderungen, wenn unterschiedliche automatisierte Förder- und Lagertechniken mit Warehouse-Management-Systemen verknüpft werden müssen. Die Evaluierung heterogener Robotersysteme – etwa für Behälterhandhabung, Palettentransport und Kommissionierung – erfordert üblicherweise getrennte Testphasen, die den laufenden Betrieb beeinträchtigen. Um diesen Integrationsaufwand zu reduzieren, kooperiert Geekplus mit Logistikdienstleistern wie GXO, DSV und LPP Logistics, um Systemprüfungen, Softwarevalidierungen und Leistungsvergleiche vor der Inbetriebnahme in einer dedizierten Umgebung durchzuführen.
Technische Architektur und Robotersysteme
Die Anlage nutzt eine einheitliche Steuerungsarchitektur namens Gravity. Hierbei handelt es sich um ein Framework für verkörperte künstliche Intelligenz, das für die Koordination mehrerer mobiler Einheiten und komplexe, mehrstufige Arbeitsabläufe ausgelegt ist. Die Softwarearchitektur steuert verschiedene automatisierte Prozesse:
- Behälter-zur-Person-Kommissionierung über das System RoboShuttle Hyper für die vertikale Ein- und Auslagerung bei hoher Lagerdichte.
- Regal-zur-Person- sowie Palette-zur-Person-Transporte mittels mobiler Transportroboter.
- Kommissionierstationen mit Knickarmrobotern zur automatisierten Vereinzelung von Artikeln.
- Bewegungs- und Greifprüfungen über die humanoide Plattform Gino 1 für unstrukturierte Materialflussprozesse.
Die Systemkoordination erfolgt über standardisierte Schnittstellen, die die Flottensteuerung an übergeordnete Enterprise-Resource-Planning- und Warehouse-Execution-Systeme anbinden. Die Software berechnet dynamische Fahrwege, optimiert die Lastverteilung und steuert physische Greifvorgänge über die verschiedenen Automatisierungskomponenten hinweg.
Einsatz und Implementierung am Standort
Der Standort nahm am 16. September 2026 in Düsseldorf den Betrieb als regionales Validierungszentrum auf. Logistikpartner nutzen die physische Infrastruktur, um Materialflüsse nachzubilden, Schnittstellen zwischen Personal und Automatisierungstechnik zu erproben sowie Flottensteuerungsalgorithmen vor dem Feldeinsatz zu bewerten. Monatliche technische Workshops und Tests unter realitätsnahen Bedingungen liefern Leistungsdaten zur Optimierung von Durchlaufzeiten, Fahrzeugdichte und Kommissioniergenauigkeit in Distributionszentren.
Herausgegeben von Evgeny Churilov, Induportals Media - Bearbeitet durch KI.
www.geekplus.com
Einsatz und Implementierung am Standort
Der Standort nahm am 16. September 2026 in Düsseldorf den Betrieb als regionales Validierungszentrum auf. Logistikpartner nutzen die physische Infrastruktur, um Materialflüsse nachzubilden, Schnittstellen zwischen Personal und Automatisierungstechnik zu erproben sowie Flottensteuerungsalgorithmen vor dem Feldeinsatz zu bewerten. Monatliche technische Workshops und Tests unter realitätsnahen Bedingungen liefern Leistungsdaten zur Optimierung von Durchlaufzeiten, Fahrzeugdichte und Kommissioniergenauigkeit in Distributionszentren.
Herausgegeben von Evgeny Churilov, Induportals Media - Bearbeitet durch KI.
www.geekplus.com
Fordern Sie weitere Informationen an…