
www.konstruktion-industrie.com
10
'26
Written on Modified on
Einheitliche Robotikplattform beschleunigt physische KI-Integration
NXP Semiconductors startete eine einheitliche Robotikplattform zur Lösung von Integrationsengpässen bei Echtzeitsteuerung, Wahrnehmung und autonomen Systemen.
www.nxp.com
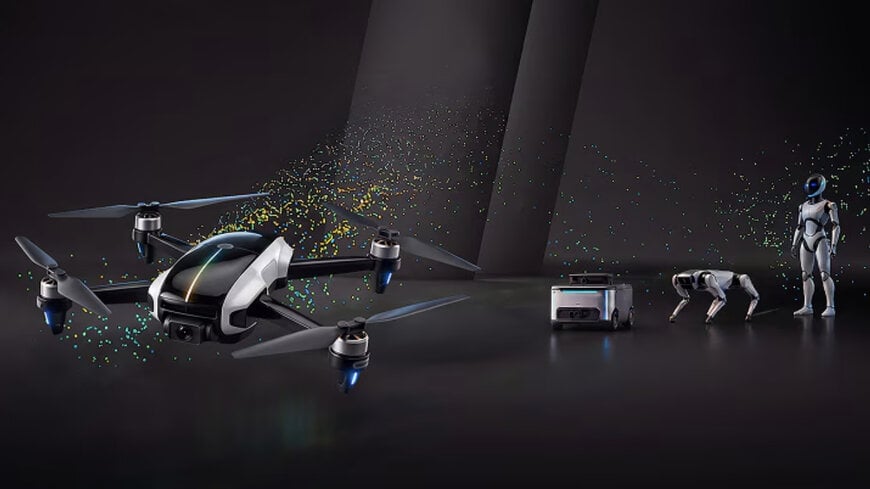
Die Integration heterogener Robotik-Subsysteme – von neuronaler Hochleistungsverarbeitung bis hin zur deterministischen Motorsteuerung – stellt für autonome Systeme in industriellen und gewerblichen Umgebungen typischerweise schwere Integrationsengpässe dar. Um diese bereichsübergreifenden technischen Hürden zu überwinden, schafft die Plattform eine strukturierte Basis, die Sensorik, Echtzeit-Aktorik, maschinelle Intelligenz und sichere Vernetzung über unbemannte Plattformen und industrielle Automatisierungssysteme hinweg koordiniert.
Hardware-Entkopplung und deterministische Kommunikationsarchitektur
Autonome Robotik-Architekturen erfordern getrennte Verarbeitungsdomänen, um Aufgaben mit stark voneinander abweichenden Zeitanforderungen zu bewältigen. Echtzeit-Motorkommutierung und Trajektorienausführung können Ausführungspipelines nicht mit nicht-deterministischen Arbeitslasten künstlicher Intelligenz teilen, ohne die Regelungsstabilität zu gefährden. Die einheitliche Robotikplattform begegnet diesem Umstand durch die Neural-Axis-Architektur, einen Ansatz, der visionsbasierte Randverarbeitung von latenzarmen Regelschleifen abgrenzt und gleichzeitig den sicheren Datentransport zwischen den Subsystemen aufrechterhält.
Durch die Kombination eines quelloffenen, modularen Software-Entwicklungskits (SDK) mit vorvalidierten Referenzmodulen können Entwickler grundlegende Roboterfunktionen sequenziell aufbauen. Regelschleifen lassen sich unabhängig voneinander innerhalb isolierter Hardwareknoten evaluieren, bevor wahrnehmungsgesteuerte Navigationsstapel integriert werden. Die Kommunikation zwischen verteilten Verarbeitungsknoten basiert auf etablierten industriellen und automobilen Netzwerktopologien, einschließlich Single-Pair-Ethernet-Schnittstellen, die das Nutzlastgewicht und die Kabelkomplexität in Flugzellen mobiler Roboter sowie Fahrgestellen mobiler Robotersysteme reduzieren.
Modulare Referenzdesigns und Subsystem-Spezifikationen
Der anfängliche Hardware-Einsatz zielt auf autonome Luftfahrzeuge unter Verwendung von vier modularen Referenzelementen ab, die jeweils unterschiedliche Rechen- und Steuerungsprofile abdecken:
Übergeordnete Wahrnehmung und autonome Rechenleistung: Der Rechenknoten NavQ95 verwendet den Anwendungsprozessor i.MX 95 zur Ausführung von Bildverarbeitung, Kartierungsalgorithmen und übergeordneten Missionsplanungsaufgaben.
Flugmanagement und Echtzeit-Aktorik: Die Tropic Vehicle Management Unit/Flight Management Unit (VMU/FMU) integriert den Crossover-Mikrocontroller (MCU) i.MX RT1064, der Echtzeit-Stabilisierungsroutinen und die Verarbeitung von Telemetriedaten übernimmt.
Intelligente Sensorintegration: Der Sensoraggregationsknoten basiert auf dem Mikrocontroller MCX N947 und nutzt eine Bitübertragungsschicht nach Automobilstandard 100Base-T1, um Randsensoren deterministisch über einadrige verdrillte Doppeladern zu verbinden.
Motoraktorik: Die Aktorik wird über einen AM32-konformen elektronischen Drehzahlregler (ESC) auf Basis des MCX-A13-Mikrocontrollers ausgeführt, der für die Steuerung hochfrequenter Pulsweitenmodulationssignale (PWM) zur bürstenlosen Motorkommutierung ausgelegt ist.
Software-Abstraktionsschichten und Roboterbetriebssysteme
Die Standardisierung eingebetteter Robotik-Software über uneinheitliche Verarbeitungsarchitekturen hinweg erfordert typischerweise umfangreiche Treiberanpassungen. Das modulare SDK begegnet dieser Fragmentierung durch die Bündelung von Gerätetreibern, Middleware und Board-Support-Paketen, die mit weit verbreiteten Open-Source-Frameworks kompatibel sind.
Der Softwarestapel integriert ROS 2 für die übergeordnete Knotenorchestrierung und den prozessübergreifenden Nachrichtenaustausch, den PX4-Autopilot-Softwarestapel für Navigationsführung und aerodynamische Stabilisierung sowie das Echtzeitbetriebssystem (RTOS) Zephyr für deterministische, ressourcenbeschränkte Mikrocontroller. Dieses Abstraktionsmodell stellt sicher, dass auf Siliziumebene implementierte Sicherheitsfunktionen unabhängig vom Verhalten des übergeordneten Anwendungscodes kontinuierlich arbeiten.
Industrielle und betriebliche Anwendungen
Die Plattform zielt auf Multirotor-Inspektionsdrohnen, unbemannte Luftfahrzeuge für die Zustellung auf der letzten Meile, Serviceroboter und autonome mobile Roboter (AMRs) ab, die in der Lagerlogistik, der industriellen Inspektion und der automatisierten Landwirtschaft eingesetzt werden.
In der automatisierten Lagerhaltung erfordert der Einsatz fahrerloser Transportplattformen beispielsweise das Ausbalancieren optischer Hochgeschwindigkeits-Hinderniserkennung mit zertifizierten Sicherheitsstoppfunktionen. Die Verwendung validierter eingebetteter Bausteine ermöglicht es Entwicklungsteams, anfängliche Prototypisierungszeiten von mehreren Monaten auf standardmäßige Verifizierungszyklen zu verkürzen, was die Bereitstellung in physischen Umgebungen beschleunigt, die kontinuierliche betriebliche Zuverlässigkeit erfordern.
Zusätzlicher Kontext:
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
Heterogene Rechenarchitekturen verdrängen im Bereich der eingebetteten Robotik zunehmend monolithische Rechnerplatinen. Da die physische künstliche Intelligenz den Übergang zu autonomen kollaborativen Maschinen vollzieht, sehen sich Konstruktionsteams verschärften Konformitätsanforderungen gemäß Sicherheitsnormen wie IEC 61508 und ISO 13849 für Industriemaschinen sowie neu entstehenden Sicherheitsrahmenwerken für unbemannte Luftfahrtsysteme gegenüber.
Bei vergleichenden Architekturen für die Robotikentwicklung folgen Einplatinenlösungen üblicherweise einem von zwei Industriemodellen: zentralisierte Rechenplattformen, die Sensordaten und Motorsteuerungslogik direkt in Hochleistungsrecheneinheiten einspeisen (wie monolithische System-on-Chips der Serie NVIDIA Jetson), oder Split-Domain-Architekturen, die Echtzeit-Mikrocontroller von Beschleunigern für neuronale Netze trennen (wie Konfigurationen mit gepaarter Architektur unter Verwendung von STMicroelectronics STM32 MCUs neben separaten Host-Bildverarbeitungsprozessoren).
Zentralisierte Modelle bieten erhebliche GPU-gestützte Inferenzfähigkeiten für räumliche Berechnungen, stehen jedoch regelmäßig vor der Herausforderung, mikrosekundengenaue Deterministik für die Motorsteuerung ohne dedizierte Coprozessoren aufrechtzuerhalten. Umgekehrt erfordern kundenspezifische diskrete Entwürfe mit standardmäßigen Allzweck-Mikroprozessoren oft erhebliche Entwicklungsressourcen, um Kommunikationsprotokollstapel, sichere Systemstartabläufe und Echtzeit-Netzwerktreiber über getrennte Komponenten hinweg zu implementieren.
Die direkte Einbindung von 100Base-T1-Ethernet in die Sensoraggregationsschicht spiegelt eine breitere Branchenentwicklung hin zu automobilen Ethernet-Standards wider, die herkömmliche UART- und SPI-Kommunikationsverbindungen ablösen. Dieser Übergang bietet Vollduplex-Datenübertragungsraten von 100 Mbit/s über ungeschirmte, verdrillte Einzelleitungen und liefert eine höhere Bandbreite für multidirektionale Lidar-, Radar- und Bildgebungssensorennetzwerke, während gleichzeitig elektromagnetische Interferenzen (EMI) in dynamischen Motorumgebungen minimiert werden.
Herausgegeben von Sucithra Mani, Induportals-Redakteurin – angepasst durch KI.
www.nxp.com
Fordern Sie weitere Informationen an…
